Cobot
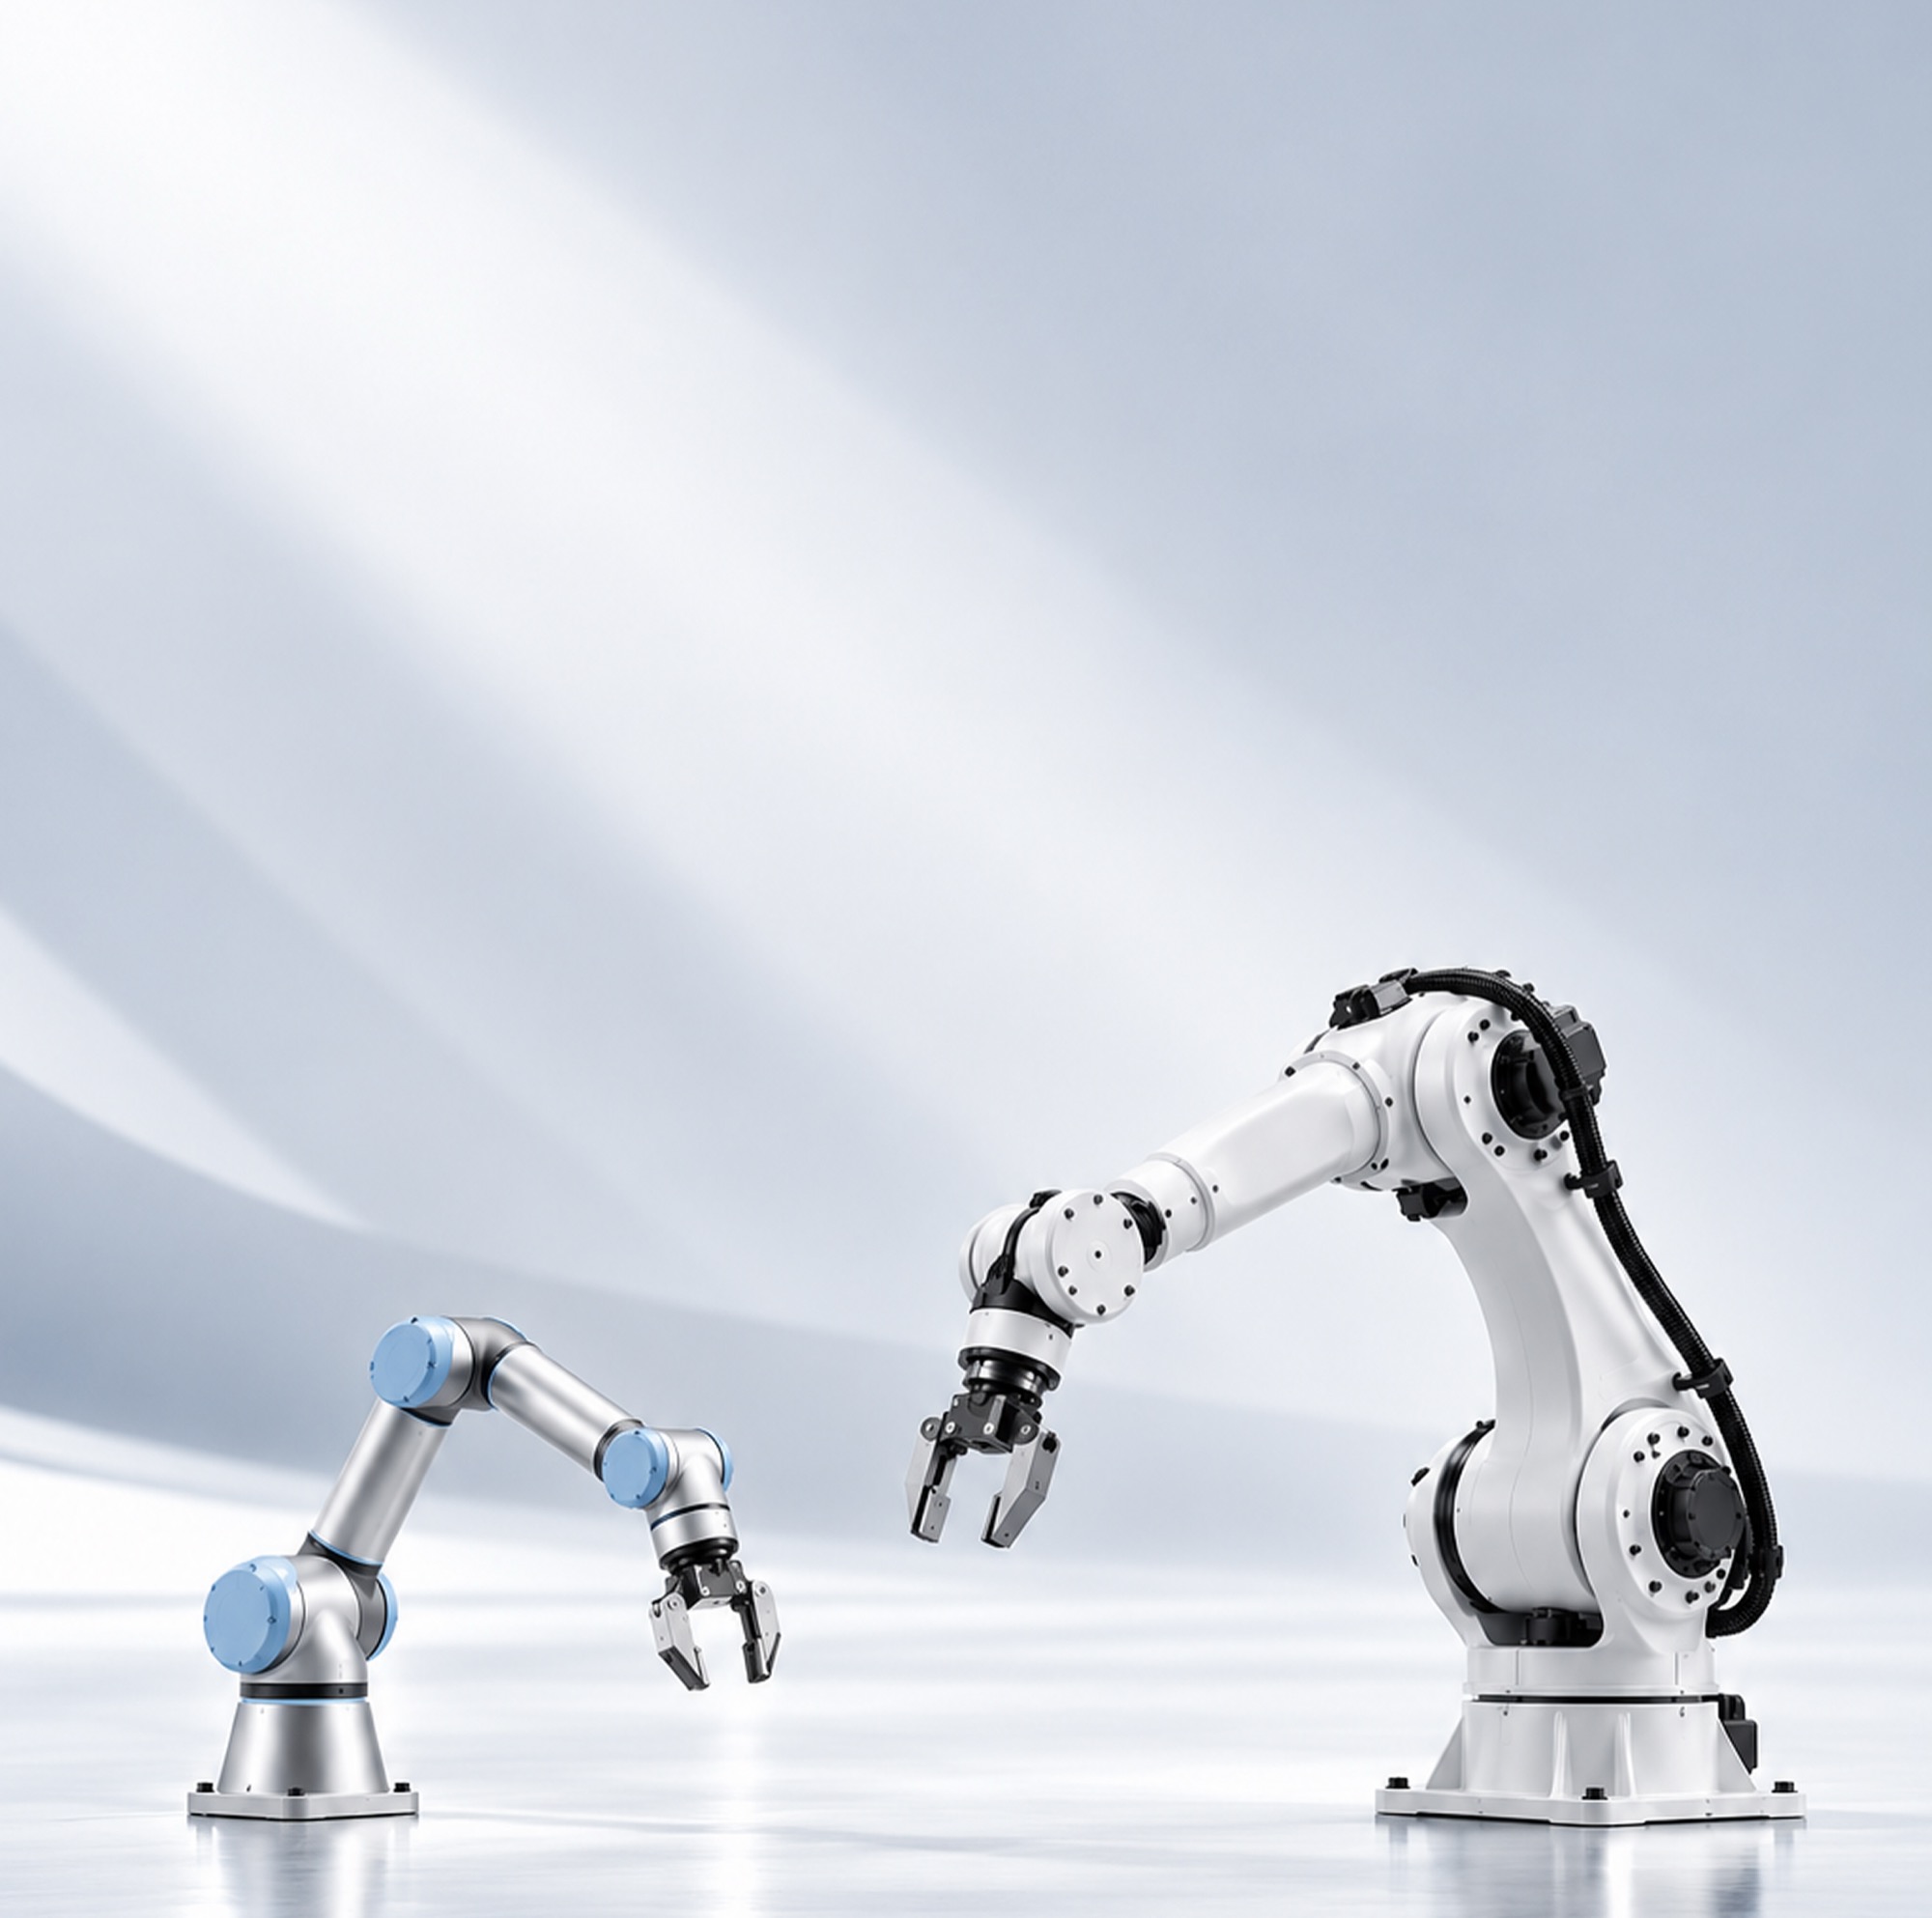
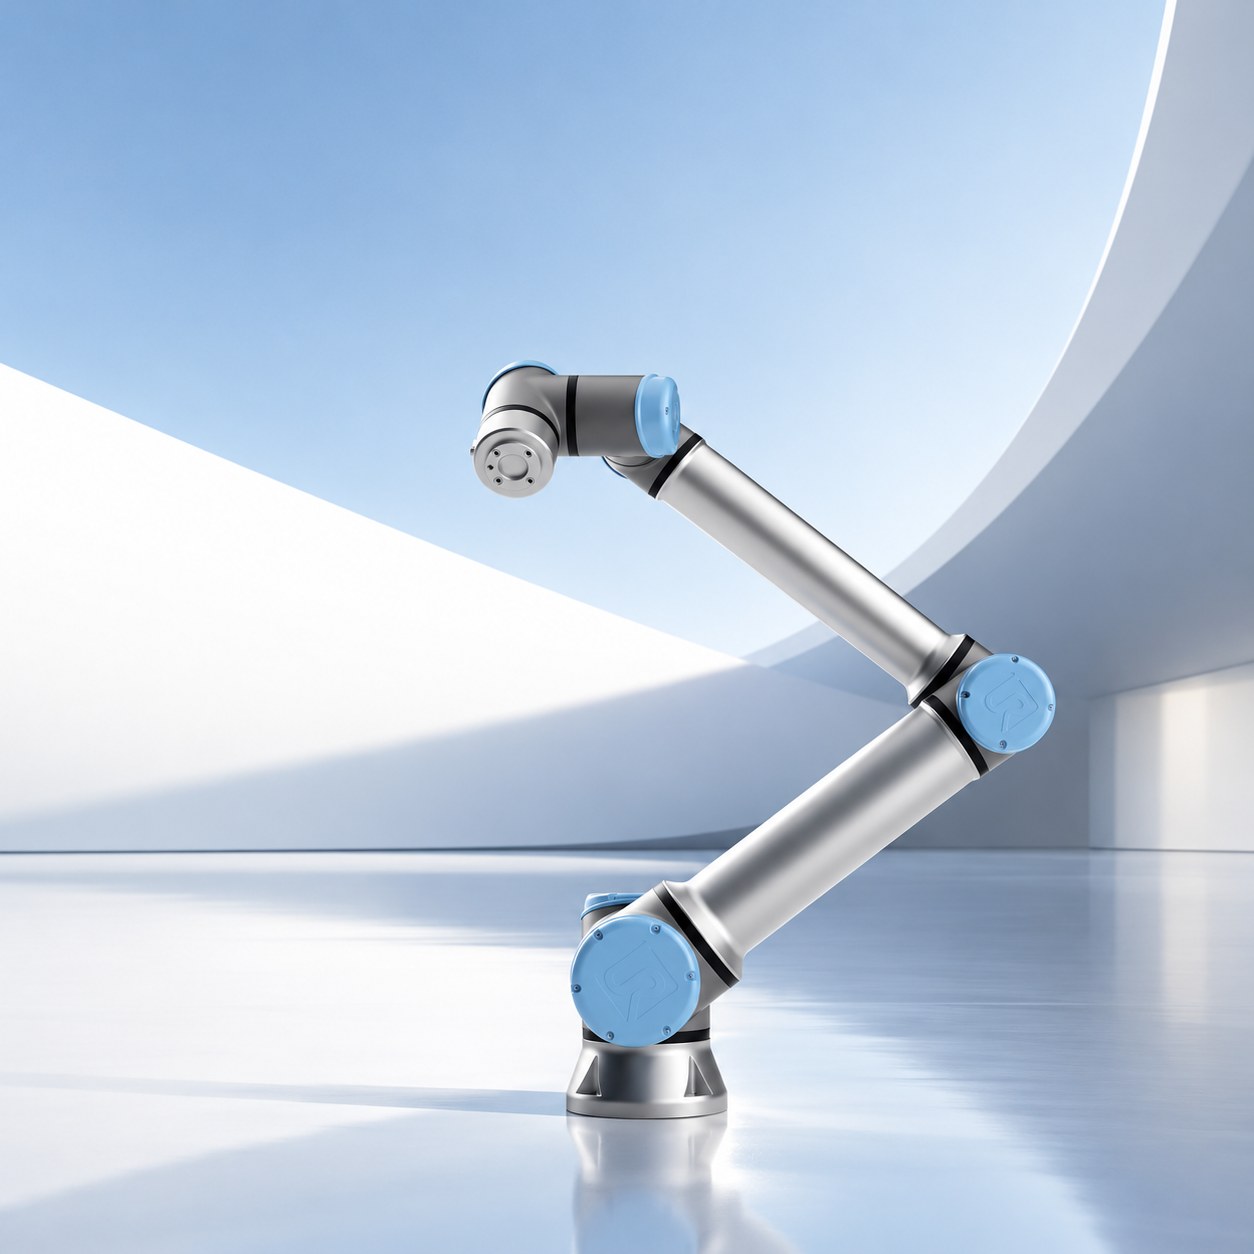
ยืดหยุ่น ทำงานร่วมกับคน
เหมาะกับงานที่เปลี่ยนรูปแบบหรือผลิตหลายรุ่น การติดตั้งและมาตรการความปลอดภัยพิจารณาตามการประเมินความเสี่ยงของแต่ละไลน์
ดูรายละเอียดเลือกเทคโนโลยีให้เหมาะกับงาน พื้นที่ และจังหวะการผลิต
ยืดหยุ่น ทำงานร่วมกับคน
เหมาะกับงานที่เปลี่ยนรูปแบบหรือผลิตหลายรุ่น การติดตั้งและมาตรการความปลอดภัยพิจารณาตามการประเมินความเสี่ยงของแต่ละไลน์
ดูรายละเอียด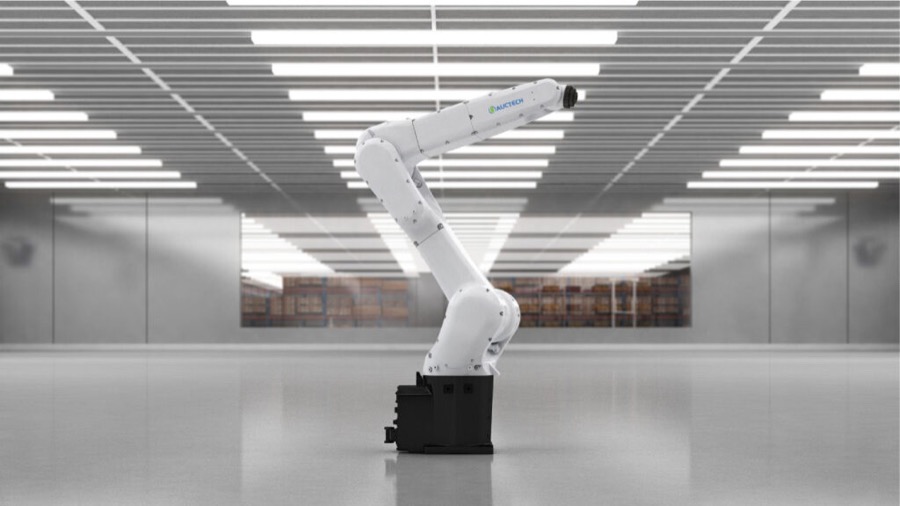
สำหรับงานผลิตต่อเนื่อง
เหมาะกับงานซ้ำที่ต้องการจังหวะการผลิตสม่ำเสมอ รองรับการหยิบจับ ประกอบ และจัดเรียงตามรูปแบบที่กำหนด
ดูรายละเอียดAPPLICATIONS
ป้อนวัตถุดิบหรือบรรจุภัณฑ์ให้สถานีถัดไปอย่างสม่ำเสมอ ด้วยวิธีหยิบที่ทดสอบกับชิ้นงานจริง
OUR PROCESS
ประเมินชิ้นงานและจังหวะการผลิต
วางระบบให้เหมาะกับพื้นที่
ทดสอบการทำงานและส่งมอบงาน
FACTORY CHALLENGES
ออกแบบจากปัญหาหน้างานจริง แล้วเลือกแขนกล หัวจับ และมาตรการความปลอดภัยให้ทำงานร่วมกับไลน์เดิม
การหยิบ ยก และเรียงสินค้าซ้ำตลอดกะทำให้คนต้องอยู่กับงานเดิม
ให้แขนกลรับงานซ้ำ เพื่อให้ทีมดูแลงานที่ต้องใช้ทักษะและตัดสินใจ
Quick setup / เปลี่ยนสูตรงานได้
แรงจับและความเร็วที่ไม่เหมาะทำให้สินค้าเสียรูปหรือบรรจุภัณฑ์ช้ำ
ทดสอบหัวจับ แรงสัมผัส และเส้นทางเคลื่อนที่กับสินค้าจริง
Force sensing / ควบคุมแรง
ความชื้น การควบแน่น และขั้นตอนล้างทำความสะอาดเพิ่มข้อจำกัดของอุปกรณ์
เลือกอุปกรณ์ตามอุณหภูมิ วิธีล้าง และระดับการป้องกันที่หน้างานต้องใช้
IP67 เมื่อเหมาะกับงาน
ต้องเว้นทางเดิน จุดเติมสินค้า และพื้นที่ให้ช่างเข้าถึงเครื่องจักร
วางผังเซลล์ขนาดกะทัดรัด พร้อมประเมินการป้องกันอันตรายทั้งระบบ
อาจไม่ต้องใช้รั้วตามผลประเมิน
IP67 เป็นระดับป้องกันฝุ่นและน้ำ ไม่ใช่การรับรอง Food Grade โดยตัวมันเอง วัสดุสัมผัสอาหารและการใช้งานแบบไม่กั้นรั้วต้องตรวจตามอุปกรณ์และการประเมินความเสี่ยงของทั้งเซลล์
FULL PRODUCTION LINE
เลือกแต่ละช่วงเพื่อดูหน้าที่ของแขนกลและอุปกรณ์ที่ต้องทดสอบก่อนติดตั้งจริง
Infeed & Sorting
แยกถาดจากกอง ป้อนวัตถุดิบ และจัดตำแหน่งสินค้าให้พร้อมเข้าสถานีถัดไป โดยเลือกวิธีจับตามรูปทรง น้ำหนัก และผิวสัมผัส
END-OF-ARM TOOLING
น้ำหนัก รูปทรง ผิวสัมผัส และความเปราะของสินค้าเป็นตัวกำหนดหัวจับ การทดสอบกับชิ้นงานจริงช่วยลดความเสี่ยงก่อนเลือกอุปกรณ์
01 / 03
กล่องและบรรจุภัณฑ์
เหมาะกับผิวที่สร้างแรงดูดได้สม่ำเสมอ ต้องทดสอบรอยย่น ผิวพรุน และการรั่วของระบบสุญญากาศ
ตรวจซีลและแรงดูด
02 / 03
สินค้าบอบบางหรือรูปทรงไม่สม่ำเสมอ
กระจายแรงสัมผัสเพื่อลดรอยกด เลือกวัสดุสัมผัสอาหารและวิธีล้างให้ตรงกับการใช้งาน
ตรวจวัสดุสัมผัสสินค้า
03 / 03
ชิ้นงานแข็งและจุดจับชัดเจน
ใช้กับถาด กล่อง หรือชิ้นส่วนที่มีตำแหน่งจับแน่นอน ตรวจแรงบีบและรอยสัมผัสก่อนใช้งาน
ตรวจแรงบีบและรอยจับ
Payload ที่แขนกลต้องรับรวมสินค้า หัวจับ และอุปกรณ์ปลายแขนทั้งหมด
BUSINESS CASE
ลองคำนวณระยะคืนทุนอย่างง่ายจากตัวเลขของคุณ แล้ววัดประสิทธิภาพและของเสียก่อน–หลังติดตั้ง
เงินลงทุน ÷ (ประโยชน์ต่อเดือน − ค่าใช้จ่ายเดินระบบต่อเดือน)
ตัวเลขเริ่มต้นเป็นตัวอย่างสมมติ: 1,200,000 ÷ (90,000 − 10,000) = 15 เดือน ช่วง 12–18 เดือนเป็นเพียงเป้าหมายที่ต้องตรวจด้วยข้อมูลหน้างาน ไม่ใช่การรับประกัน
เทียบ Availability, Performance และ Quality ก่อน–หลัง เพื่อดูการเปลี่ยนแปลงเป็นจุดเปอร์เซ็นต์
เทียบอัตราของเสียก่อน–หลัง: (อัตราเดิม − อัตราใหม่) ÷ อัตราเดิม × 100
วัดรอบผลิตจริง รวมเวลาหยุดและเปลี่ยนสินค้า ไม่ใช้เฉพาะความเร็วแขนกล
เริ่มจากตรวจประเมินชิ้นงานและแผนของคุณ
ปรึกษาทีมวิศวกร